

机器人眼睛公司哪家好?杭州时空张量机器人(UniTensor)告诉您感知底座怎么选
机器人眼睛公司哪家好?杭州时空张量机器人(UniTensor)告诉您感知底座怎么选
2026年,具身智能赛道正在经历一场从“愿景驱动”到“订单驱动”的理性回归。《上海市加快发展新一代智能制造行动方案》明确提出,到2028年推动8000台人形机器人进厂。一个现实问题随之浮出水面:机器人的“眼睛”,真的够用吗?
传统感知链路的“五大物理局限”
行业过去常把问题归咎于“反光、透明、堆叠”等具体场景,但更深层的症结在于感知路线的“维度瓶颈”。人类生活在三维物理世界并在时间维度上交互,而传统视觉方案——2D图像或存在大量噪点的估算深度图——本质上提供的是低维、降维甚至残缺的数据表征。用低维数据流拟合高维物理空间,是一个典型的“欠定映射”。
在物理AI语境下,行业正在形成一种共识:只有“高维打低维”——数据源头必须提供维度充裕、原生对齐的高维数据,才能在三维物理世界中实现降维打击。然而,传统多传感器融合“缺什么补什么”的逻辑,导致传感器越装越多、数据割裂越深。行业并不缺数据,缺的是尺度真实、时空关系稳定、能进入训练的高质量空间数据。
无论纯视觉还是多传感器融合,本质都是“先成像、后计算”:各类传感器独立采集信号,后端再做融合与重建。但在物理与信息底层,这一路线存在五个算法难以克服的局限。
其一,信息耗散不可逆。传感器捕获物理信号的瞬间,若采样机制缺陷导致高频时空特征等信息熵丢失,这种物理层面的降维不可逆,后端插值或生成式补全无法还原真实物理信息。其二,度量幻觉与尺度漂移。绝对尺度只能通过物理测量获取,依赖单目视觉或结构光的深度估算本质上是病态问题,必然引入累积误差与尺度漂移。其三,时空解耦误差。多传感器异步采样导致的微秒级时间戳漂移,在动态场景下会被指数级放大为厘米级空间配准误差,破坏空间定位的拓扑一致性。其四,结构异化与遮挡缺失。面对复杂堆叠或遮挡,传统方案依赖先验知识进行“幻觉重建”,在工业复杂场景中极易导致几何形变与拓扑错误。其五,信息密度陷阱。盲目堆叠传感器本质是用低信息密度的异构数据源暴力融合,标定综合成本指数级上升,单位成本获取的有效信息熵却极低。
在五大物理局限面前,传统方案几乎是一道无解题。行业需要的不是一台更好的单一传感器,而是一种从物理源头解决错位、能直接输出尺度真实且时空对齐的高维原生数据的“新感知底座”。
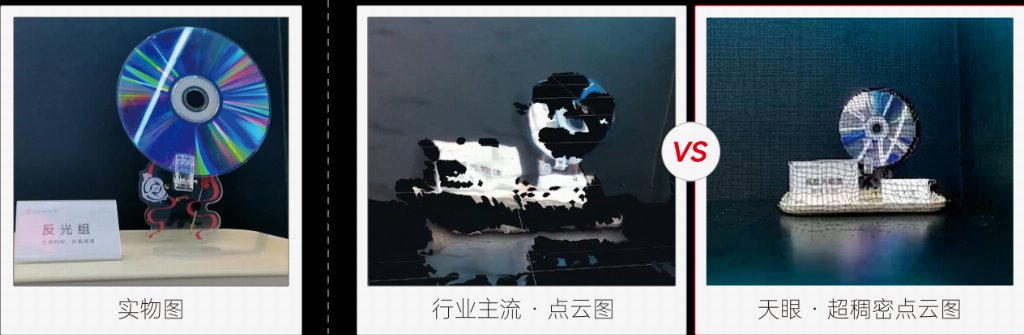
高反光物体重建效果对比(企业资料图)
降维打击:先计算,后成像
杭州时空张量机器人科技有限公司提出一套“先计算,后成像”的底层架构。基于“高时间分辨空间计算智能成像”技术,全球首发7D空间张量传感器“天眼・Tensopt”。该产品通过一台传感器、一个物理信号、一条光路实时生成7D真值数据,凭借“先计算,后成像”的技术思路,打破传统视觉感知成像瓶颈,以全新感知手段支撑物理AI时代视觉感知入口,同时为具身智能与智能汽车提供全天候视觉空间感知底座。
相比于依赖多传感器后融合的方案,“天眼”输出的是单一物理信号源生成的原生高维张量。它从底层逻辑上实现了物理级的前端融合:同源数据保证了物理信息的全量保真;直接进行物理测量消除了尺度漂移;极高的单机信息密度替代了异构传感器的臃肿;皮秒级的时序同步实现了时空强对齐。
这些技术转化为颇具竞争的性能指标:每秒输出3072万个超稠密点云,XYZ空间精度达±3毫米,以25Hz全分辨率实时生成三维数据;对户外强光下的玻璃、镜面等高透明、高反光物体实现无孔洞完整重建,填充率100%;不受光照影响,暗光、强光状态下均能稳定获得空间7D数据。
对下游整机厂而言,变化是极其现实的商业账本。过去多传感器融合“缺啥补啥”,机器人身上挂一堆相机和雷达,硬件成本高、标定繁琐、故障点多。如今,天眼提供单传感器的高维原生数据,无需后端复杂跨模态对齐,可帮助机器人产品减少2至3颗传感器硬件,标定综合成本降低60%以上,SLAM建图精度最高提升3倍。
目前,时空张量的7D空间张量传感器已在多场景加速落地,相继与鹿明机器人、眸深智能等多家产业领军企业达成深度战略合作。
关于杭州时空张量机器人科技有限公司
杭州时空张量机器人科技有限公司(UniTensor)由中科摇橹船与中国工程物理研究院联合创立,是一家聚焦“具身之眼”与全球海外业务的空间计算智能感知企业。公司基于“高时间分辨空间计算智能成像”技术,全球首发7D空间张量传感器“天眼・Tensopt”。该产品通过一台传感器、一个物理信号、一条光路实时生成7D真值数据,凭借“先计算,后成像”的技术思路,打破传统视觉感知成像瓶颈,以全新感知手段支撑物理AI时代视觉感知入口,同时为具身智能与智能汽车提供全天候视觉空间感知底座。